

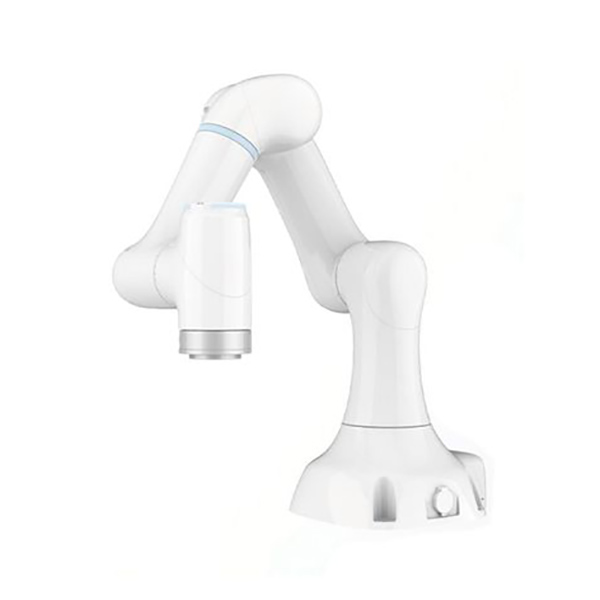
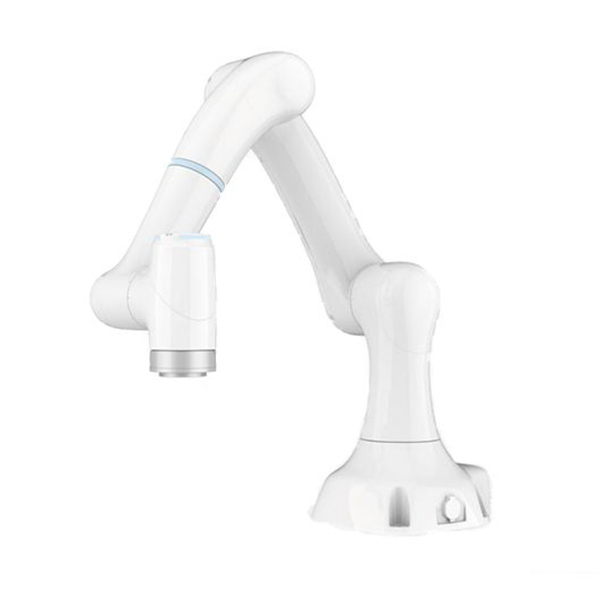
Robot colaborativo de la serie SR
Parámetros técnicos
| SR3 | SR4 | |||
| Especificación | ||||
| Carga | 3 kg | 4 kg | ||
| Radio de trabajo | 580 mm | 800 mm | ||
| Peso muerto | Aprox. 14 kg | Aprox. 17 kg | ||
| Grados de libertad | 6 juntas rotativas | 6 juntas rotativas | ||
| MTBF | > 50000h | > 50000h | ||
| Fuente de alimentación | CA 220V/CC 48V | CA 220V/CC 48V | ||
| Programación | Enseñanza mediante arrastre e interfaz gráfica | Enseñanza mediante arrastre e interfaz gráfica | ||
| Actuación | ||||
| FUERZA | Promedio | Cima | Promedio | Cima |
| CONSUMO | 180 W | 400 W | 180 W | 400 W |
| Seguridad | Más de 20 funciones de seguridad ajustables, como detección de colisiones, pared virtual y modo de colaboración. | |||
| Proceso de dar un título | Cumple con la norma ISO-13849-1, Cat. 3, PL d. ISO-10218-1. Norma de certificación CE de la UE. | |||
| Detección de fuerza, brida de herramienta | Fuerza, xyZ | Momento de fuerza, xyz | Fuerza, xyZ | Momento de fuerza, xyz |
| Relación de resolución de la medición de fuerza | 0,1N | 0,02 Nm | 0,1N | 0,02 Nm |
| Rango de temperatura de funcionamiento | 0~45 ℃ | 0~45 ℃ | ||
| Humedad | 20-80% HR (sin condensación) | 20-80% HR (sin condensación) | ||
| Precisión relativa del control de fuerza | 0,5N | 0,1 Nm | 0,5N | 0,1 Nm |
| Movimiento | ||||
| Repetibilidad | ±0,03 mm | ±0,03 mm | ||
| Junta motora | Alcance del trabajo | Velocidad máxima | Alcance del trabajo | Velocidad máxima |
| Eje 1 | ±175° | 180°/s | ±175° | 180°/s |
| Eje 2 | -135°~±130° | 180°/s | -135°~±135° | 180°/s |
| Eje3 | -175°~±135° | 180°/s | -170°~±140° | 180°/s |
| Eje 4 | ±175° | 225°/s | ±175° | 225°/s |
| Eje 5 | ±175° | 225°/s | ±175° | 225°/s |
| Eje 6 | ±175° | 225°/s | ±175° | 225°/s |
| Velocidad máxima en el extremo de la herramienta | ≤1,5 m/s | ≤2 m/s | ||
| Características | ||||
| Grado de protección IP | IP54 | |||
| Montaje de robots | Instalación en cualquier ángulo | |||
| Puerto de E/S de herramientas | 2DO, 2DI, 2Al | |||
| Interfaz de comunicación de herramientas | Interfaz de red RJ45 con conexión Ethernet unidireccional de 100 megabits. | |||
| Fuente de alimentación de E/S de herramientas | (1)24V/12V,1A (2)5V, 2A | |||
| Puerto de E/S universal base | 4DO, 4DI | |||
| Interfaz de comunicación base | Ethernet bidireccional/LP 1000 Mb | |||
| Fuente de alimentación de salida base | 24 V, 2 A | |||
Aplicación del producto
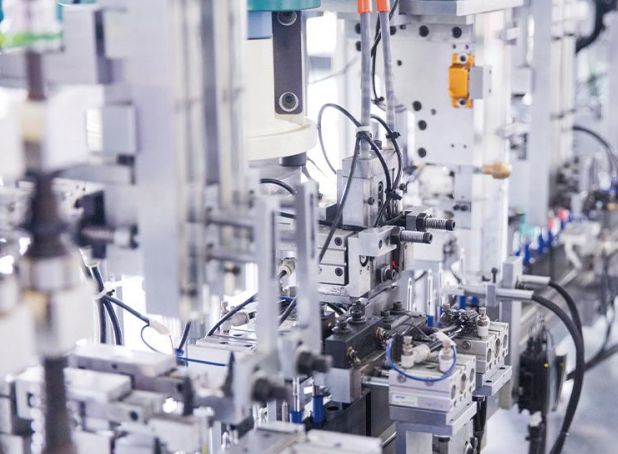
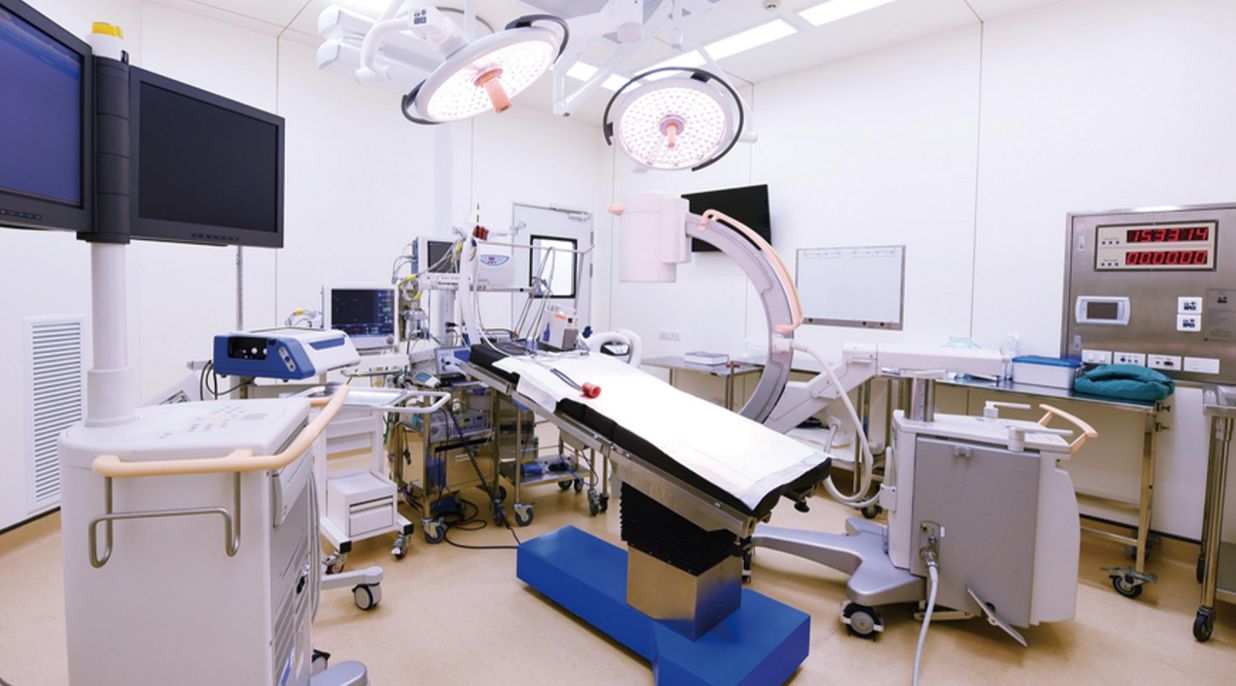
El robot colaborativo flexible x Mate se ha utilizado ampliamente en los campos de la automoción y las piezas, la electrónica de consumo y los semiconductores, el procesamiento de metales y plásticos, la investigación científica y la educación, los servicios comerciales, la atención médica, etc., para mejorar la producción y la calidad de diversas industrias, lograr una producción flexible y mejorar la seguridad del personal.
-
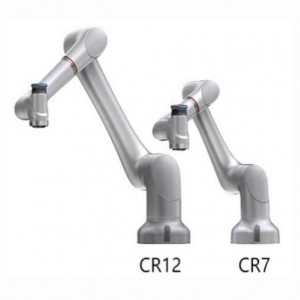
Robot cooperativo flexible de la serie CR
-

Módulo de articulación robótica con brazo robótico servo integrado...
-

Robot colaborativo
-

Robot colaborativo de doble brazo y 14 ejes para aplicaciones pequeñas...
-

Brazo robótico colaborativo de 6 ejes, carga útil de 5 kg, 9...
-

Carga y descarga de robot colaborativo de 6 ejes...


