

El caso que quiero compartir hoy con ustedes es la estación de carga y descarga de la máquina herramienta para tambores de freno. Este proyecto emplea un robot de manipulación que toma los materiales de la línea de rodillos de alimentación, prepara el carro, lo voltea, realiza la carga y descarga de la máquina herramienta y limpia el área descargada tras la detección del equilibrio dinámico.
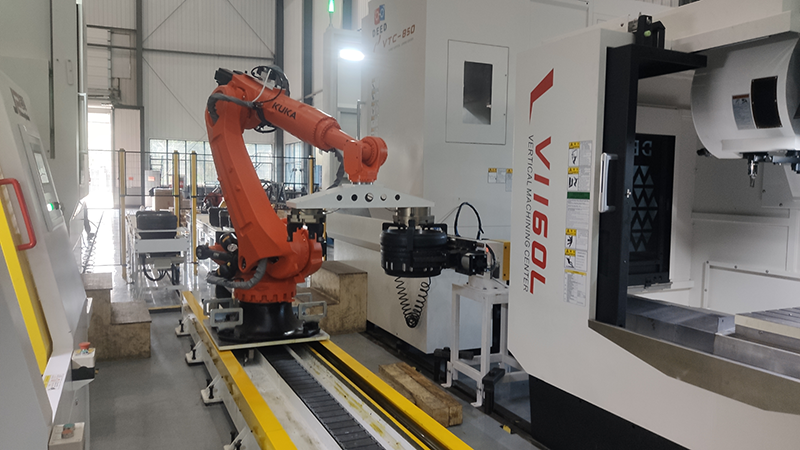
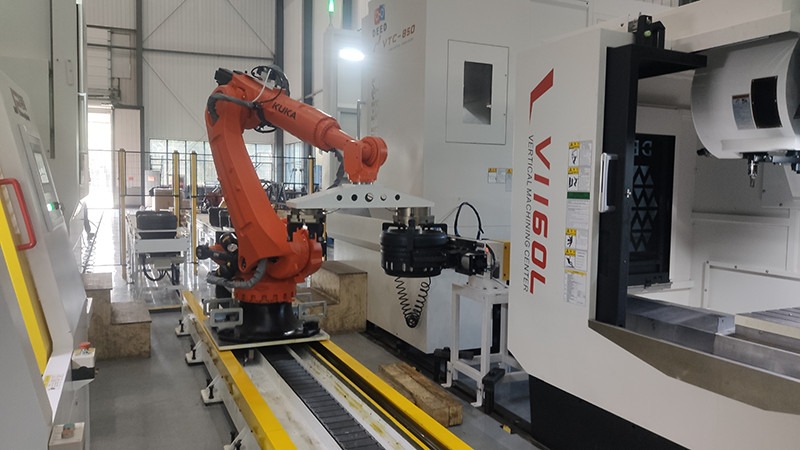
La dificultad del proyecto, el peso relativamente grande de la pieza de trabajo, el requisito de precisión de procesamiento alto, la posición de procesamiento vertical y vertical diferente, lo que resulta en una dirección diferente del clip, la necesidad de girar, la superficie de procesamiento no debe tener virutas de hierro.
El aspecto más destacado del proyecto es que las líneas de transporte de carga y descarga están controladas por secciones, lo que aumenta la capacidad de almacenamiento y evita que las colisiones de las piezas afecten la calidad del procesamiento superficial. La pinza robótica utiliza un sistema de tres garras de doble posición (interior y exterior) y dos garras giratorias (exterior), lo que permite cargar y descargar el carro con precisión. Además, se incorpora un sistema de soplado de aire a alta presión para eliminar los residuos de limaduras de hierro y fluido de corte de la superficie de la pieza.
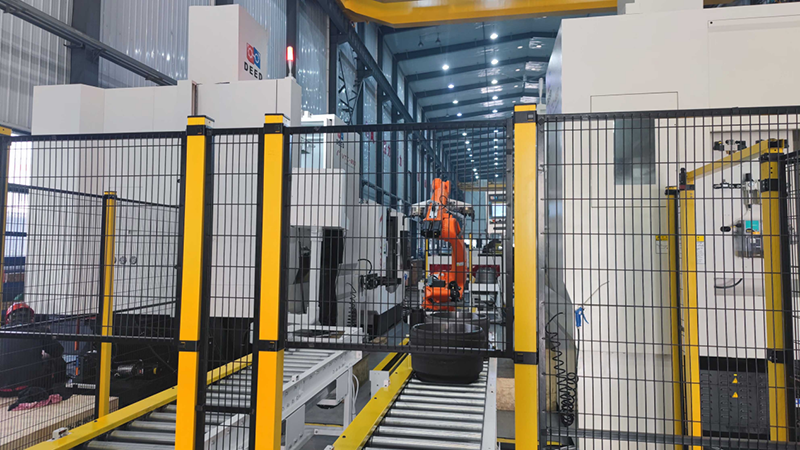
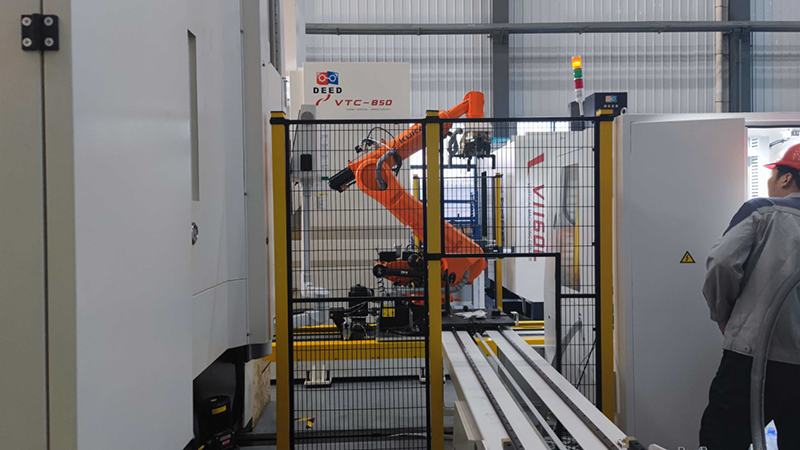
Fecha de publicación: 18 de diciembre de 2023


