

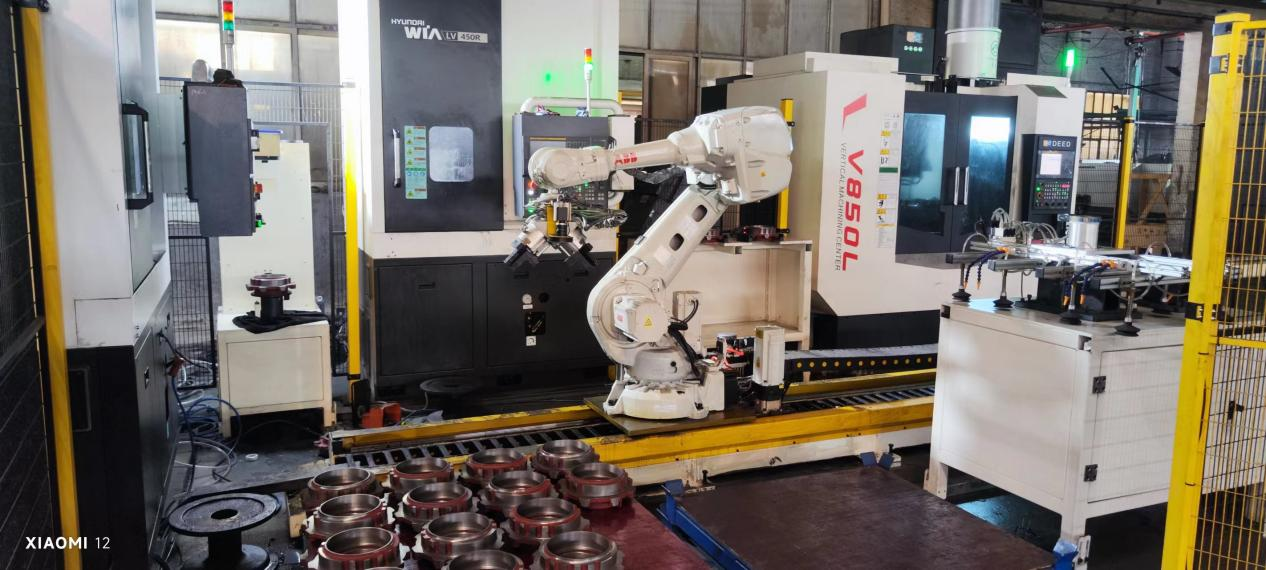
Hoy quiero compartir con ustedes el proyecto de la base de soporte con soporte integrado. Este proyecto utiliza un robot de manipulación y un riel de suelo, y emplea un sistema visual para el apilamiento y la alineación automáticos, así como para la carga y descarga automáticas de la máquina herramienta de soporte para automóviles.
Dificultades del proyecto:el material de la pieza de trabajo para la colocación manual de todo el soporte, cada carga de 5 a 8 capas, la posición relativa y el ángulo de la pieza de trabajo no son fijos, la máquina herramienta vertical para garantizar que el ángulo sea el mismo.
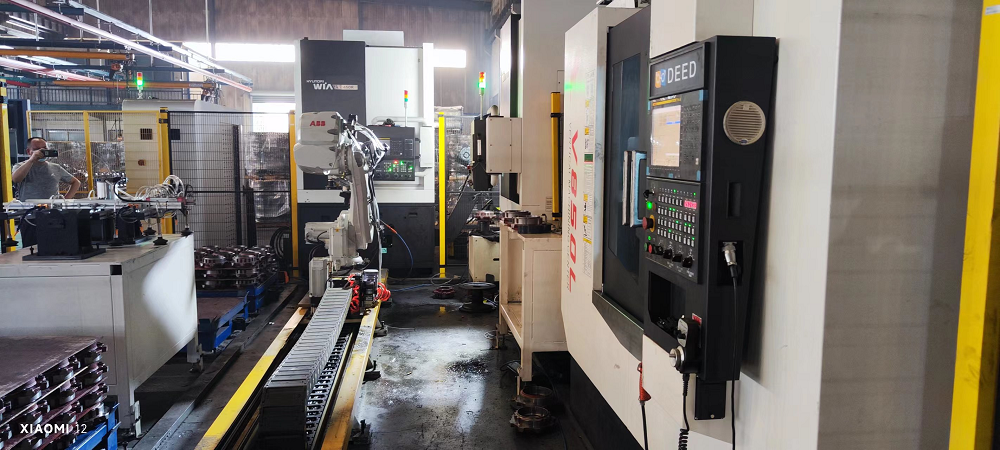
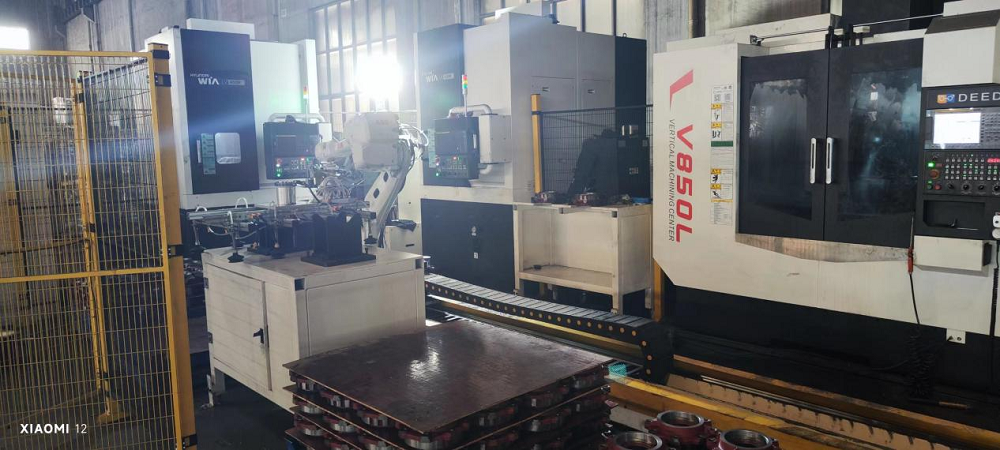
Lo más destacado del proyecto:La posición de carga del robot utiliza un dispositivo limitador de bandeja para un posicionamiento aproximado del material de soporte. Se ha añadido un sistema de visión 2D en la parte frontal de la pinza del robot, que localiza automáticamente el centro del material en la bandeja y lo recoge para el carro. En la parte posterior del proceso de transporte vertical, se ha añadido un sistema de visión 2D y un dispositivo de plataforma giratoria servoaccionada para corregir el ángulo de la pieza de trabajo y colocar el material en posición vertical. Gracias a la cooperación entre el sistema de visión y el sistema de control servoaccionado, se logra la precisión de la máquina.
Fecha de publicación: 21 de diciembre de 2023


